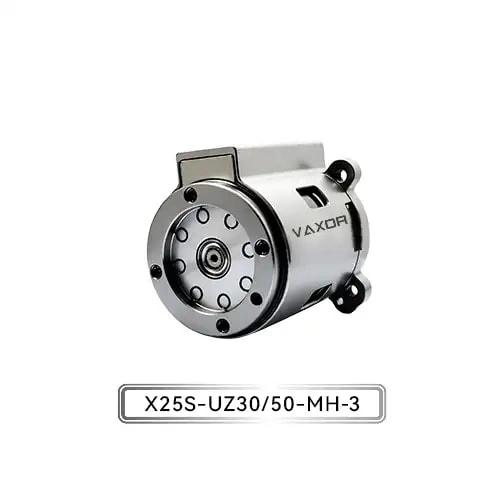
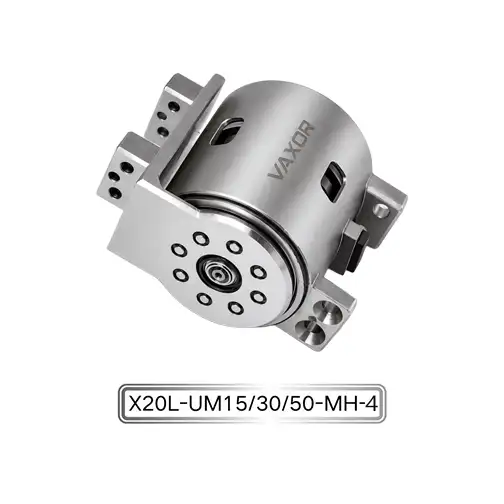
设计紧凑型医疗设备通常需要在可用空间和所需机械性能之间进行艰难的权衡。
查看详情
人形机器人的肘关节不仅能举起物体。
协作机器人需要在狭小的空间和重量限制内执行准确、可重复的运动。
为机器人关节选择齿轮比不仅仅是最大化输出扭矩的问题。
 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID