 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
人形机器人的肘关节不仅能举起物体。它需要支撑前臂的重量,在手臂伸展时保持控制,在运动过程中平稳加速,并在有效负载变化时做出一致的响应。这些要求使得执行器尺寸成为机械臂设计的重要组成部分,特别是当可用安装空间和手臂总重量有限时。
仅根据最大额定扭矩选择执行器可能会导致驱动器尺寸过小、不必要的重量或运动性能不佳。在选择合适的驱动配置之前,工程师需要考虑手臂的几何形状、质量分布、预期移动速度以及每次操作的持续时间。
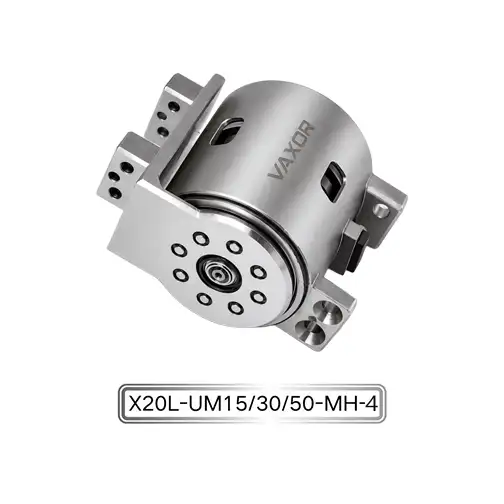
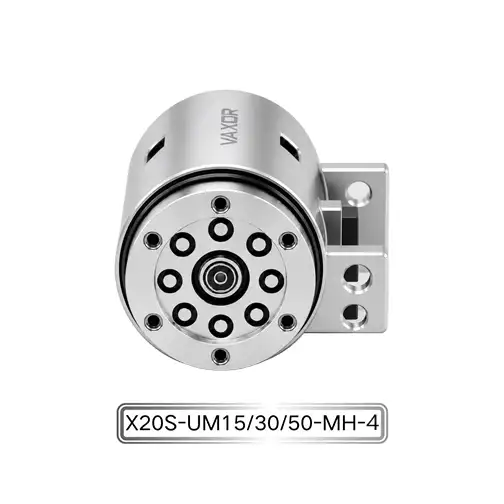
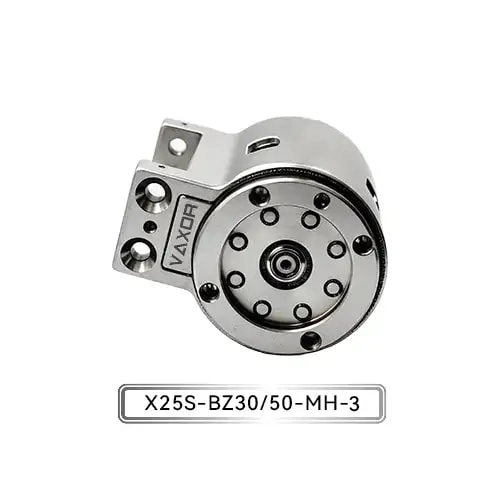
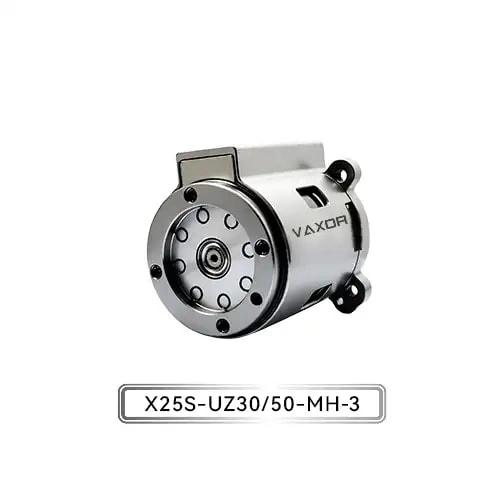
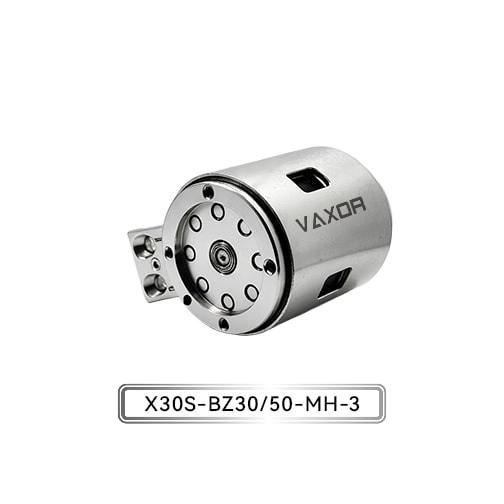
Φ30mm微型关节执行器专为中高负载应用而设计,具有牛顿米级的输出能力和高结构刚性。对于人形机器人开发人员来说,评估该执行器首先要解决一个实际问题:在最苛刻的操作条件下,肘部实际上需要提供多少扭矩?
识别作用在人形机器人肘部上的负载
肘关节通常支撑多个部件,包括前臂结构、腕部组件、末端执行器和任何被处理的物体。每个组件都会贡献总载荷,但其对肘部的影响取决于其质量和距关节轴的距离。
初始计算中应包括三个载荷类别。
首先是结构荷载。前臂、手腕、电动工具、电线和其他部件都构成了肘部必须移动的质量。即使机器人没有携带外部物体,其手臂的重量也会产生很大的扭矩需求。
第二个是有效负载。设计用于拾取小型部件的人形机器人可以使用相对较轻的夹具进行操作,而处理较大物体的机器人必须适应不同的负载曲线。工程师应定义最大预期有效载荷,而不是仅仅依赖平均物体重量。
第三是动载荷。当手臂加速、减速或改变方向时,除了重力扭矩和机械摩擦之外,肘部还必须克服旋转惯性。因此,快速移动比缓慢的受控定位需要更大的扭矩。
这些负载应一起评估。在空载演示期间表现良好的关节在前臂伸展并承载其最大指定有效负载时可能无法提供足够的性能。
计算肘关节的重力扭矩
有用的第一步是估计重力产生的扭矩。对于质心偏离关节轴的部件,重力力矩可表示为:
扭矩=质量×重力加速度×垂直距离
此处,质量以千克为单位测量,重力加速度约为 9.81 m/s²,垂直距离以米为单位测量。产生的扭矩以牛顿米 (N·m) 表示。
考虑一个简化的示例,其中组合的前臂组件和有效负载的质量为 1.2 kg,其组合质心位于距肘轴 0.15 m 的位置。当手臂水平时,重力力矩的近似值为:
1.2×9.81×0.15=1.77牛·米
该结果代表了假设的组合质量和质心位置的重力扭矩。它不包括加速度、摩擦、传动损失或额外的设计裕度。
该示例还说明了为什么仅有效负载质量不足以确定执行器尺寸。远离肘部的较轻物体可以产生与靠近关节的较重物体相似的扭矩。
联合方向也很重要。当前臂旋转时,关节轴与重力之间的垂直距离发生变化。当手臂近似水平时,可能会出现最大重力扭矩,具体取决于质量分布和运动范围。
对于初始尺寸估计,工程师应计算相关关节角度的扭矩并确定产生最高需求的位置。
包括加速度和转动惯量
重力扭矩只是弯头操作要求的一部分。人形机器人在运动过程中还必须加速前臂及其有效负载。
对于旋转运动,惯性扭矩可近似为:
惯性扭矩=转动惯量×角加速度
惯性矩描述了质量如何围绕旋转轴分布,而角加速度描述了关节旋转速度变化的速度。
所需的总输出扭矩可估计为:
所需扭矩=重力扭矩+惯性扭矩+摩擦扭矩
这种简化的关系对于初步确定尺寸很有用,尽管完整的模型可能还需要考虑接头之间的耦合、传输效率、顺应性和其他动态效应。
例如,在两个位置之间缓慢移动的肘部可能受重力载荷支配。反复提升、停止、反转方向和降低物体的关节可能会遇到更大的瞬态扭矩需求。
因此,工程师应在选择执行器之前定义一个具有代表性的运动曲线。相关参数包括角度范围、峰值速度、加速度、减速度、循环频率和静止保持周期的持续时间。
真实的运动曲线还有助于区分短时扭矩峰值和整个正常操作所需的扭矩。
比较连续扭矩与短时扭矩
负载计算完成后,下一步是将结果与执行器的性能规格进行比较。有两个值值得特别注意:连续扭矩和初始扭矩。
当执行器必须在持续的机械需求下运行时,连续扭矩就很重要。允许值取决于制造商指定的条件,包括运行速度、热环境和占空比。必须根据适用的连续操作限制对反复承受负载或长时间移动的接头进行评估。
根据产品规格,初始扭矩描述了与启动或克服苛刻负载相关的短期能力。它不应被视为执行器可以无限期提供的水平。
Φ30mm微关节执行器的额定连续扭矩高达1500 mN·m,初始扭矩高达2200 mN·m。这些数字为将执行器与计算出的弯头负载进行比较提供了有用的起点。
作为参考,1500 mN·m 等于 1.5 N·m,而 2200 mN·m 等于 2.2 N·m。在上面简化的 1.77 N·m 示例中,仅重力扭矩就超过了规定的最大连续扭矩。因此,该示例需要更详细的评估,而不是假设执行器是合适的。
这种比较很重要,因为高于计算负载的最大初始扭矩并不能证明接头可以承受该负载。工程师必须确定实际扭矩需求是否保持在适当的连续额定值内,以及在指定的工作条件下是否允许瞬态峰值。
如果需求太高,可能的设计响应包括减少有效负载、将质心移近关节、改变手臂几何形状、调整运动轮廓或评估其他执行器配置。
评估齿轮比和输出速度
齿轮比影响电机转速和输出扭矩之间的关系。对于给定的电机扭矩,较高的减速比通常提供较大的输出扭矩,同时降低输出速度。实际性能还取决于传动效率、电机特性和操作条件。
VAXOR 执行器型号 X30S-UZ/BZ30/50-MH-3 的齿轮比为 30 和 50。这些配置为平衡输出扭矩和关节速度提供了不同的起点。
对于人形肘部,正确的比例取决于机器人的使用方式。为受控操作而设计的手臂可能会优先考虑足够的扭矩和稳定的定位,而为更快的手势或频繁的运动而设计的手臂可能需要更密切地关注速度和动态响应。
工程师应比较所需工作点下可用的输出速度和扭矩,而不是假设始终优选较高的比率。还应考虑减速器对惯性、机械响应和整体运动行为的影响。
当多个关节一起运动时,肘部应作为完整手臂的一部分进行评估。肘部速度或加速度的变化会影响肩部和腕部的运动要求,特别是当机器人遵循协调轨迹时。
考虑重量、电压和控制集成
执行器的扭矩能力只是机械设计的一部分。它的重量影响上游接头承载的负载,而其电气和通信要求影响系统集成。
Φ30mm执行器的指定重量为123-133 g,工作电压范围为12-18 V。在评估该装置时,工程师应使用相关配置的重量,并在总移动质量计算中包括安装硬件、电缆、连接器和其他组件。
这对于具有多个驱动关节的人形手臂尤其重要。肘部附近的额外质量会增加肩部所需的扭矩,从而在手臂上产生级联效应。
应同时检查电气兼容性。在实际操作条件下,电源必须保持在指定的电压范围内,并且其电流容量必须支持执行器在加速和其他高负载事件期间的实际需求。电压兼容性本身并不能证明电源系统是足够的。
该执行器还采用绝对式磁编码器,并支持CAN FD通信。编码器提供位置反馈,而 CAN FD 支持与兼容控制系统的通信。工程师应在集成过程中验证接口配置、消息时序、反馈要求、故障处理和控制器兼容性。
这些检查有助于确保所选执行器可以合并到预期的机器人架构中,而无需将其机械规格视为完整的系统级性能保证。
通过代表性测试验证选择
分析计算提供了一个起点,但工作的人形机器人引入了简化模型可能无法完全捕获的现实世界变量。
在进行最终设计之前,工程师应在代表性的接头组件中测试执行器。测试应反映预期的手臂几何形状、有效负载范围、移动速度、加速度和操作周期。
多项测量可以帮助验证选择:
输出扭矩:确认接头能够满足其所需的负载条件而不超过适用的操作限制。
温度行为:在代表性循环期间监测温度,以确定潜在的热限制。
位置控制:评估负载运动期间的定位重复性和响应。
动态响应:检查加速、减速、反转和停止行为。
通信稳定性:验证命令和反馈交换在预期控制条件下保持可靠。
机械稳定性:检查安装刚性、振动和负载下不必要的移动。
测试应包括最苛刻的预期操作条件,而不仅仅是短时的空载运动。如果弯头必须长时间承受负载,则验证计划中应包括持续操作。
然后,在设计进行更广泛的集成之前,结果可以指导对有效负载限制、运动曲线、齿轮比、机械布局或执行器配置的调整。
使用集成微驱动解决方案
为人形肘部选择执行器涉及电机性能、减速机制、位置反馈、结构设计和制造考虑因素。一起评估这些元素可以更轻松地在开发过程的早期识别集成问题。
VAXOR成立于2024年,总部位于中国苏州,为机器人、精密仪器、医疗器械和智能设备开发微型关节执行器和超微型空心杯电机。其技术方法结合了轴向磁通电机设计、PCB/FPCB 绕组、优化的电磁设计和微型减速机构。
该公司的多学科团队横跨电机设计、精密制造、机器人控制和结构工程,在原型验证、试生产和批量交付方面拥有丰富的经验。这一工程重点与开发团队相关,他们不仅需要根据扭矩目标,还需要根据机械封装、控制集成和生产要求来评估微驱动解决方案。
对于人形机器人开发人员来说,实际目标是在关节的计算负载、执行器经过验证的操作能力和机器人的预期运动轨迹之间建立明确的关系。
结论
确定人形机器人肘部执行器的尺寸需要对重力扭矩、转动惯量、加速度、连续操作需求以及执行器质量对手臂其余部分的影响进行系统评估。齿轮比、编码器反馈、电气兼容性和通信要求也必须符合整体设计。
Φ30mm微型关节执行器型号为X30S-UZ/BZ30/50-MH-3,连续扭矩高达1500 mN·m,初始扭矩高达2200 mN·m,齿轮比为30和50,绝对式磁编码器和CAN FD通信。这些规格为评估中高负载机器人关节中的执行器提供了基础,但最终的适用性取决于所需的输出性能和操作条件。
通过在选择驱动器之前计算负载并在代表性条件下验证完整的关节,工程师可以就执行器尺寸和人形手臂集成做出更可靠的决策。 VAXOR 为致力于紧凑、受控和机械集成机器人系统的开发团队提供微驱动解决方案。