 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
随着机器人变得更小、集成度更高,每个运动组件的可用空间不断缩小。这就产生了一个实际的工程问题:当执行器必须适应非常有限的机械范围时,机器人如何产生足够的关节扭矩?
对于紧凑型机器人关节,减小电机尺寸只是解决方案的一部分。执行器还需要高效的电磁结构、合适的减速机构、位置反馈以及足够的热和机械能力来实现预期的工作循环。
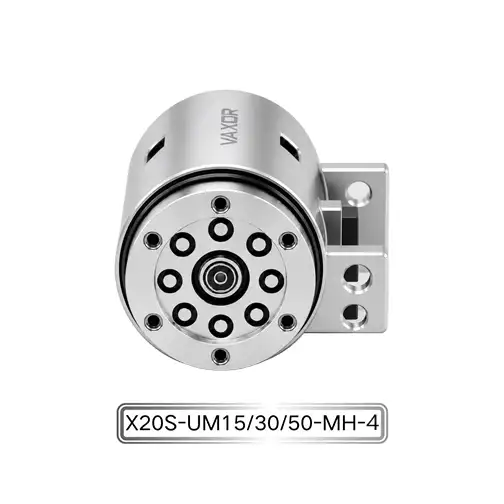
Φ20mm微关节执行器 通过紧凑的 Φ20mm × 20mm 外形尺寸和轴向磁通电机架构解决了这一挑战。旗舰产品 X20 可提供高达 450 mNm 的连续扭矩和高达 800 mNm 的初始扭矩,同时保持约 37.2-41.6 g 的重量。
为什么 20 毫米对于关节模块来说是一个重要的尺寸
Φ20mm × 20mm 的外壳为完整关节执行器通常所需的组件留下的空间非常小。
实际的关节模块可能需要容纳电机、减速机构、编码器、PCB或绕组结构、轴承、外壳、电气连接和其他机械元件。增加任何一个组件的尺寸都会影响整个关节架构。
这在多轴机器人中变得尤为重要。如果多个执行器紧密安装在一起,则每个关节占用的空间直接影响手指、手臂或其他铰接结构的尺寸。
因此,X20 被设计为集成关节模块,而不是简单的小型独立电机。其紧凑的架构将驱动系统和减速机构结合在 Φ20mm × 20mm 的占地面积内。
目的是提供有用的输出扭矩,而不需要更大的接头外壳。
轴向磁通电机架构如何支持扭矩密度
X20 背后的关键技术之一是其轴向磁通电机架构。
在传统的电机设计中,磁通量和有源部件根据径向几何形状布置。轴向磁通电机使用不同的电磁配置,可以为某些应用提供更紧凑的外形尺寸。
对于微型关节执行器来说,其优势不仅仅在于电机的物理形状。电机架构需要与变速箱和机械外壳协同工作,以有效利用可用体积。
X20 的设计目的是提供比传统设计高出 30% 以上的扭矩密度,同时保持超紧凑的占地面积。
当执行器有严格的尺寸限制时,扭矩密度尤其重要。工程师需要考虑的是在特定的体积或重量内可以产生多少扭矩,而不是只问电机可以产生多少扭矩。
对于紧凑型机器人,这可能是比单独的绝对电机输出更有用的设计参数。
450 mNm 连续扭矩如何融入紧凑型封装
X20 提供高达 450 mNm 的连续扭矩。
对于Φ20mm级的关节模块,该输出需要与减速比、工作电压、占空比和机械负载一起考虑。
当关节需要保持负载或执行重复运动而不是简单地产生短暂的爆发力时,连续扭矩尤其重要。
例如,机器人关节可能需要重复定位机构、握住物体或克服阻力移动。在这种情况下,连续扭矩规格提供比短时峰值更有用的参考。
X20 还提供高达 800 mNm 的初始扭矩。这种较高的初始输出可能与在操作开始时需要额外扭矩的运动条件相关,具体取决于应用和控制策略。
工程师仍应评估实际负载曲线,而不是将最大扭矩值视为通用操作条件。
微型减速机构的作用
电机本身只是扭矩产生系统的一部分。
X20采用微型减速机构将电机输出转换为所需的关节运动。可用的齿轮比为 15:1、30:1 和 50:1。
不同的比率产生不同的输出速度和扭矩组合。当需要更高的输出速度时,较低的比率可能是合适的,而较高的比率可以提供更大的机械优势和更受控的输出运动。
这使得齿轮比选择成为执行器集成的重要组成部分。
机械手、紧凑型机械臂或其他铰接机构的每个关节可能有不同的要求。设计人员应考虑特定关节是否需要更快的运动、更高的输出扭矩或两者之间的平衡。
三种可用的齿轮比选项为系统设计人员在配置Φ20mm 微关节执行器以满足不同的机械要求时提供了更大的灵活性。
针对不同系统的 12V、24V 和 48V 选项
X20 支持 12V、24V 和 48V 配置。
电压选择应基于整个机器人的电气架构,而不是仅基于执行器。
对于多关节系统,设计人员需要考虑可用的电源、电机驱动器、接线、控制器兼容性以及同时运行的执行器数量。
已经围绕 24V 电源架构设计的系统可能会受益于使用兼容的执行器配置,而不是引入单独的电压电平。在其他应用中,12V 或 48V 可能更合适,具体取决于系统设计。
尽早检查电压兼容性可以防止在机器人开发的后期阶段对电源和控制架构进行不必要的更改。
使用多个关节时重量很重要
X20 的重量约为 37.2–41.6 克。
乍一看,几克的差异可能显得很小。然而,当机器人包含多个驱动关节时,效果会变得更加明显。
例如,机械手可以使用跨多个手指的多个关节模块。多轴机构还可以沿着同一机械结构放置多个致动器。
然后,总执行器质量成为移动负载的一部分。
较低的关节重量有助于减少上游机构的负载,并可能允许设计者构建更紧凑的支撑结构。这就是为什么在为轻型机器人系统选择执行器时,扭矩重量比和扭矩密度考虑因素很重要的原因之一。
用于关节位置反馈的绝对磁性编码器
X20集成了绝对式磁编码器。
编码器向控制系统提供位置反馈,使控制器能够监控关节的角位置。在紧凑的机器人机构中,可靠的位置信息至关重要,因为多个关节可能需要协调它们的运动。
绝对编码器可以提供直接位置信息,而不是仅仅依赖于跟踪已知参考点的增量运动。
对于机器人手、紧凑型机械手和其他多轴系统等应用,这种类型的反馈可以支持更受控的联合操作。
编码器还需要安装在同一个紧凑的机械外壳内。因此,将传感集成到小型执行器中需要从一开始就考虑电气和机械设计。
紧凑型关节系统中的 SPI 通信
执行器采用SPI通信进行数字控制和数据交换。
对于多关节机器人,通信接口需要与控制器和整体电子架构兼容。设计人员应考虑如何连接各个执行器、如何交换数据以及控制系统如何协调多个关节。
SPI 可以集成到紧凑型嵌入式控制系统中,使其适用于执行器需要直接与本地控制器或其他电子架构通信的应用。
在选择执行器之前,工程师应确认通信兼容性以及电压、机械尺寸和编码器要求。
20 毫米外形尺寸可以实现什么
紧凑型关节模块在传统电机和减速器组合占用过多空间的应用中非常有用。
潜在应用包括灵巧机械手、紧凑型机械臂、轻型铰接机构、医疗设备、精密仪器、智能设备和其他高度集成的机器。
当多个接头必须靠近放置时,Φ20mm × 20mm 尺寸尤其重要。工程师可以使用更加集成的联合架构,而不是围绕单独的电机和变速箱设计大型外壳。
这可以简化机械封装,并更容易为多个运动轴分配空间。
因此,Φ20mm 微关节执行器不仅仅由其 20 mm 直径来定义。其价值来自于将紧凑的尺寸与扭矩输出、减速、反馈、通信和集成机械设计相结合。
VAXOR 的紧凑运动系统方法
VAXOR成立于2024年,总部位于中国苏州。该公司为机器人、医疗器械、精密仪器和智能设备开发微型关节执行器和超微型空心杯电机。
其技术路线图侧重于紧凑尺寸、高性能和可扩展生产。该公司结合轴向磁通电机、PCB/FPCB绕组、优化的电磁设计和微型减速机构,开发出具有高功率密度和快速响应的微型驱动解决方案。
VAXOR的多学科工程团队涵盖电机设计、精密制造、结构设计、机器人控制和智能制造。其开发流程从原型验证、中试生产到批量交付。
对于需要超越实验室原型并将微型执行器集成到可重复机器人产品中的客户来说,这种工程方法非常重要。
工程师应如何评估小型高扭矩执行器
不应仅根据直径来选择小型执行机构。工程师应评估接头的完整操作要求。
重要因素包括:
可用安装空间
所需的连续扭矩和初始扭矩
所需的传动比
关节速度要求
工作电压
编码器类型
通讯接口
执行器重量
工作周期
热条件
机械安装要求
例如,选择 50:1 的减速比可能会提供与 15:1 配置不同的输出特性。同样,选择 48V 执行器配置可能需要与 12V 系统不同的电源和驱动器架构。
因此,最佳配置取决于执行器的使用方式,而不是单一规格。
平衡尺寸、扭矩和集成度
微型机器人技术的挑战不仅仅是让每个组件变得更小。有用的关节致动器需要在适应有限的机械空间的同时保持足够的输出能力。
X20 通过轴向磁通电机架构、微型减速机构、集成绝对式磁编码器和紧凑的机械封装来解决这个问题。
Φ20mm 微关节执行器具有 Φ20mm × 20mm 的占地面积、高达 450 mNm 的连续扭矩、高达 800 mNm 的初始扭矩、三种齿轮比选项、三种电压配置以及 37.2–41.6 g 的重量,提供了针对高度集成运动系统的尺寸和输出特性的组合。
对于开发紧凑型机器人关节的工程师来说,关键问题不仅仅是电机是否可以装入 20 毫米。而是完整的执行器能否在相同的有限空间内提供所需的扭矩、反馈、传动和控制功能。这就是集成式 Φ20mm 微关节执行器可以成为紧凑型机器人设计的实用选择。