 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
对于灵巧的机器人来说,关节处的微小移动可以使末端执行器的位置产生明显的变化。当机械手需要操纵小物体、协调多个手指或在有限空间内执行受控运动时,这一点变得更加重要。在这些应用中,仅靠接头尺寸是不够的。执行器还需要精确的位置反馈、稳定的传动以及紧凑的机械和电子结构。
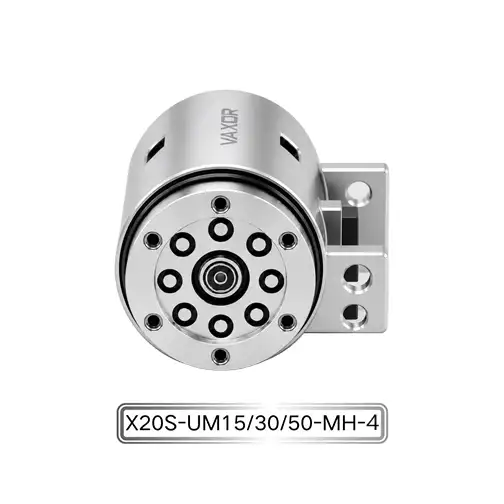
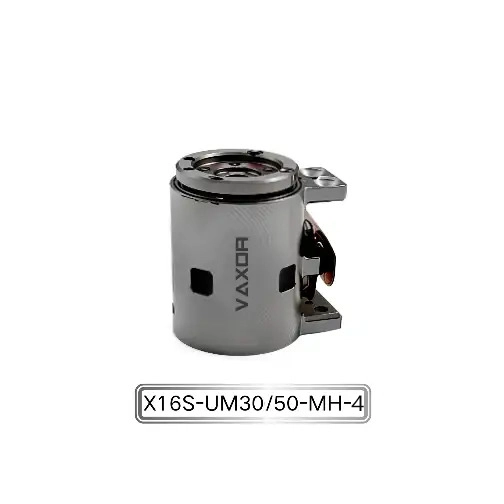
Φ16mm微型关节执行器 就是针对此类高集成度运动系统而设计的。该关节模块直径仅16毫米,结合了微型驱动结构、高密度HDI PCB绕线技术和高精度绝对式磁编码器。其角度精度可达0.02°,使得该执行器适用于灵巧的手和其他需要精确关节运动的紧凑型机器人系统。
什么决定了微关节的角度精度?
角度精度不仅仅来自编码器。机器人关节的实际运动取决于多个部件的协同工作,包括电机、减速机构、位置反馈系统、PCB或绕组结构、机械装配和控制算法。
当执行器非常小时,这些关系变得更加苛刻。电机和传动部件的内部空间较小,而系统仍然需要产生有用的扭矩并提供可靠的位置信息。
高精度编码器可以为控制系统提供有关关节位置的详细信息。同时,机械传动需要将电机运动转换为具有足够一致性的受控输出运动。
对于 16 毫米级关节模块,要实现指定的角度精度,需要将电子、机械和控制元件视为一个集成系统。
绝对式磁性编码器的作用
Φ16mm微型关节执行器采用绝对式磁编码器进行位置反馈。
与仅依赖电机旋转而没有直接位置信息的系统不同,编码器允许控制器监控关节的角度位置。当系统需要了解关节的实际位置而不是简单地计算增量运动时,“绝对”特性尤其重要。
对于灵巧的手来说,这些信息可能很重要,因为多个关节经常一起操作。一个关节的微小位置误差可能会影响手指或末端执行器的最终位置。
编码器还需要安装在执行器高度受限的内部空间内。这就是为什么微型执行器设计不仅仅是减小传统电机尺寸的原因之一。
HDI PCB 绕组如何支持小型化
执行器中使用的独特技术之一是高密度 HDI PCB 绕线技术。
传统的电机结构可能需要相当大的内部空间用于绕组和电气连接。基于 PCB 的绕组方法提供了另一种在紧凑结构内组织电磁组件的方法。
对于 Φ16 mm 的关节模块,内部空间是一个关键的工程限制。电机、减速机构、编码器、PCB 结构、外壳和电气连接都需要安装在非常小的体积内。
HDI技术可以支持高密度电路集成,有助于更好地利用可用的内部空间。当与优化的电磁设计和微型机械组件相结合时,这种方法可以有助于形成紧凑的执行器架构。
目标不仅仅是使执行器变得更小。更重要的要求是保持有用扭矩、反馈精度、响应和可靠性,同时减小整体接头尺寸。
齿轮比和受控关节运动
X16S/L-UM30/50-MH-4 型号提供 30:1 和 50:1 齿轮比选项。
齿轮比影响电机速度和输出运动之间的关系。较高的减速比可以提供更大的输出扭矩和更受控的输出运动,而适当的选择取决于机器人关节的要求。
例如,灵巧的手可能对指关节、腕机构或其他紧凑的铰接结构有不同的要求。因此,应根据所需的输出扭矩、运动速度、控制响应和可用安装空间的组合来选择执行器。
提供两种齿轮比选项,使机器人设计人员在将执行器与特定关节的机械特性相匹配时具有更大的灵活性。
16 mm 级模块中的 200 mNm 连续扭矩
尺寸的减小不应以牺牲有用的输出能力为代价。
该执行器可提供高达 200 mNm 的连续扭矩和高达 400 mNm 的初始扭矩。这些数字为工程师提供了评估该模块是否适合特定关节负载和运动曲线的起点。
当关节需要维持力或长时间重复操作时,连续扭矩尤其重要。同时,当执行器需要在特定运动条件下产生更高扭矩时,初始扭矩可能很重要。
实际应用性能将取决于占空比、工作电压、减速比、机械负载、控制策略和热条件等因素。因此,工程师应根据完整的操作曲线来评估执行器,而不是单独使用单个扭矩值。
为什么低重量对于灵巧机器人很重要
执行器的重量约为 24.3–26.1 g。
当多个执行器集成到同一个机器人机构中时,这种相对较低的质量可能会很重要。灵巧的手可能包含多个独立控制的关节,这意味着单个执行器的重量可能会在整个系统中累积。
减少关节质量也会影响机器人的机械设计。较低的执行器重量可能有助于减少上游接头所承受的负载并简化支撑结构的设计。
这对于可用空间和总质量都受到限制的紧凑型机器人手和高度集成的机器人系统尤其重要。
因此,小直径和轻重量的结合是 Φ16mm 微关节执行器价值主张的重要组成部分,而不是应与其扭矩和控制性能分开考虑的规格。
12V 或 24V:选择合适的配置
执行器支持 12V 和 24V 配置。
合适的电压应根据机器人现有的电源架构和电机驱动器来确定。设计人员还应考虑整个机器人系统的接线、配电、控制器兼容性和操作条件。
对于多关节机器人,需要同时考虑多个执行器的功率需求。因此,所选电压配置应与系统级电气设计兼容,而不是仅根据各个执行器进行选择。
这种早期兼容性检查有助于避免在机械结构完成后重新设计动力和控制系统。
用于紧凑型运动控制的 SPI 通信
执行器采用SPI通信。
对于高度集成的机器人系统,通信接口是执行器选择的重要组成部分,因为关节模块需要与机器人的控制器和反馈架构配合工作。
SPI 提供了一种可以集成到紧凑型电子控制系统中的直接数字通信方法。在多关节应用中,工程师需要考虑通信架构如何连接各个执行器、控制器、传感器和其他电子组件。
确切的通信实现取决于系统架构,但在设计过程开始时确认 SPI 兼容性有助于确保执行器适合预期的控制平台。
16 mm 关节模块可以使用的地方
当传统的电机和减速器组件占用太多空间时,紧凑型执行器特别有用。
潜在的应用包括灵巧的机器人手、紧凑的机器人关节、高度集成的机器人机构、精密仪器、智能设备以及其他执行器体积受到限制的系统。
在灵巧的手上,手指和手掌内可以排列多个小关节。在其他机器人机构中,紧凑的执行器可以帮助工程师将更多的运动轴放入有限的机械外壳中。
仍应根据所需的扭矩、关节速度、精度、占空比、电压、通信接口和机械安装条件来评估应用。
VAXOR 的微驱动技术方法
VAXOR成立于2024年,总部位于中国苏州。该公司为机器人、医疗器械、精密仪器和智能设备开发微型关节执行器和超微型空心杯电机。
其技术方法结合了轴向磁通电机技术、PCB/FPCB绕组、优化电磁设计、微型减速机构和精密制造。目标是满足紧凑型驱动系统的核心要求:小尺寸、高性能、快速响应和可扩展生产。
公司多学科的研发团队涵盖电机设计、精密制造、结构设计、机器人控制、智能制造等领域。其工程能力从原型验证、试生产到批量交付,这对于客户将微驱动器设计从研发转向实际部署非常重要。
工程师在选择微关节执行器之前应检查哪些内容
在将微型执行器集成到机器人关节之前,工程师应该评估的不仅仅是外径。
主要考虑因素包括:
所需的角度精度和位置反馈方法
连续和峰值扭矩要求
所需齿轮比
关节运行速度
可用安装空间
执行器总重量
电源电压
通讯接口
占空比和热条件
机械安装和集成要求
这些因素应一起评估,因为更改一个参数可能会影响其他参数的要求。
例如,增加关节数量可能会使重量和整体体积变得更加重要。高精度机械手可能会更加重视编码器反馈和角度精度,而另一种机制可能会优先考虑扭矩密度或响应速度。
构建更紧凑的机器人运动系统
高度集成机器人的发展正在推动执行器设计向更小的尺寸发展,同时又不放弃输出和控制性能。 16 毫米关节模块需要在非常有限的空间内结合电机技术、传输、位置传感、电子和机械封装。
凭借 0.02° 的角度精度、绝对磁性编码器、HDI PCB 绕线技术、30:1 或 50:1 的齿轮比、高达 200 mNm 的连续扭矩以及 24.3–26.1 g 的重量,Φ16mm 微型关节执行器适合需要同时考虑紧凑尺寸和精确关节控制的应用。
对于致力于灵巧手和高度集成机器人机构的机器人开发人员来说,在系统设计阶段评估这些规格可以帮助确定微型关节模块是否适合所需的运动架构。