 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
01. 微型机器人的高扭矩密度运动
微型机器人、灵巧的双手和紧凑的关节模块对电机直径、重量、扭矩密度和系统集成提出了严格的限制。在非常小的规模下,传统的绕组结构可能会在制造一致性、空间利用率和热管理方面带来挑战。
该研究将 PCB 绕组和高密度互连技术应用于轴向磁通永磁电机。多层定子架构用于提高紧凑外壳内的导体利用率和电磁性能,为微型机器人运动系统提供实用的开发路线。
02.从电磁设计到原型测试
本文介绍了电机拓扑、绕组设计、建模方法和原型测试。审稿人的反馈认可了该工作的技术结构、PCB 绕线方法的新颖性及其与微型机器人应用的相关性,同时也鼓励对传输和系统级性能进行更多讨论。
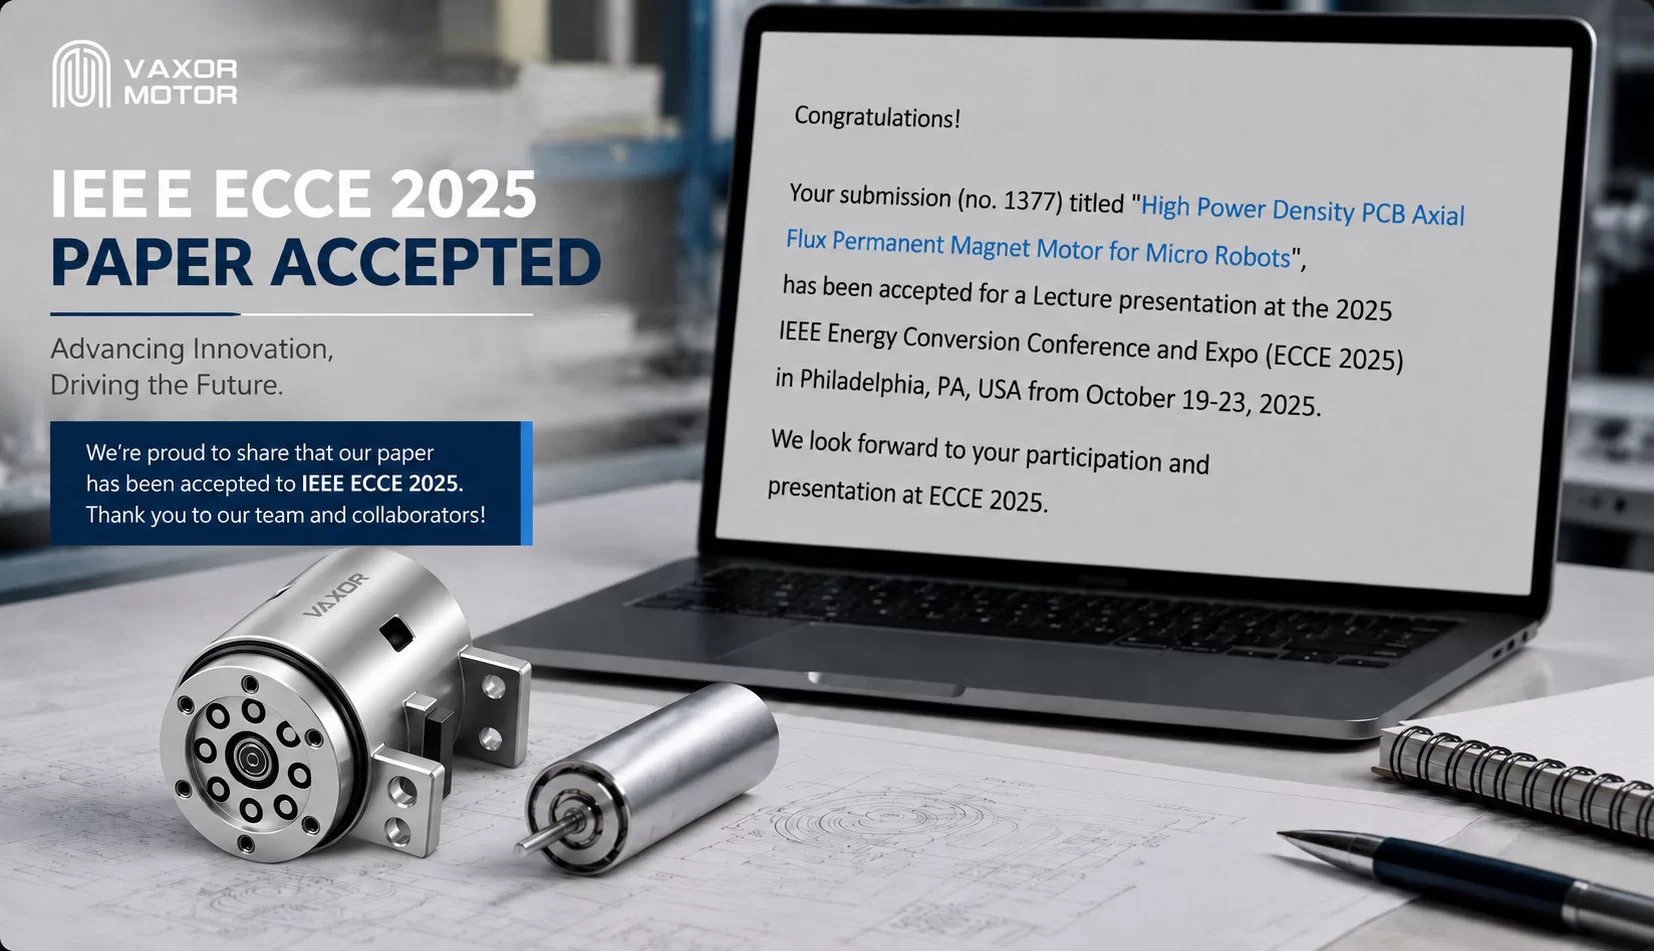
最终发表的论文标题为“用于微型机器人的高扭矩密度 PCB 轴向磁通永磁电机”。产品规格和性能声明应参考已发表的论文、批准的测试报告和特定型号的数据表。
03. 在 IEEE ECCE 2025 上发表
IEEE ECCE 是一个涵盖电气和机电能量转换、电力电子、电机和驱动领域的重要国际会议。 ECCE 2025于2025年10月19日至23日在宾夕法尼亚州费城举行。VAXOR MOTOR参与了围绕这项研究的技术交流,并展示了用于机器人应用的微型关节模块和精密运动技术。
04. 将研究与国际合作联系起来
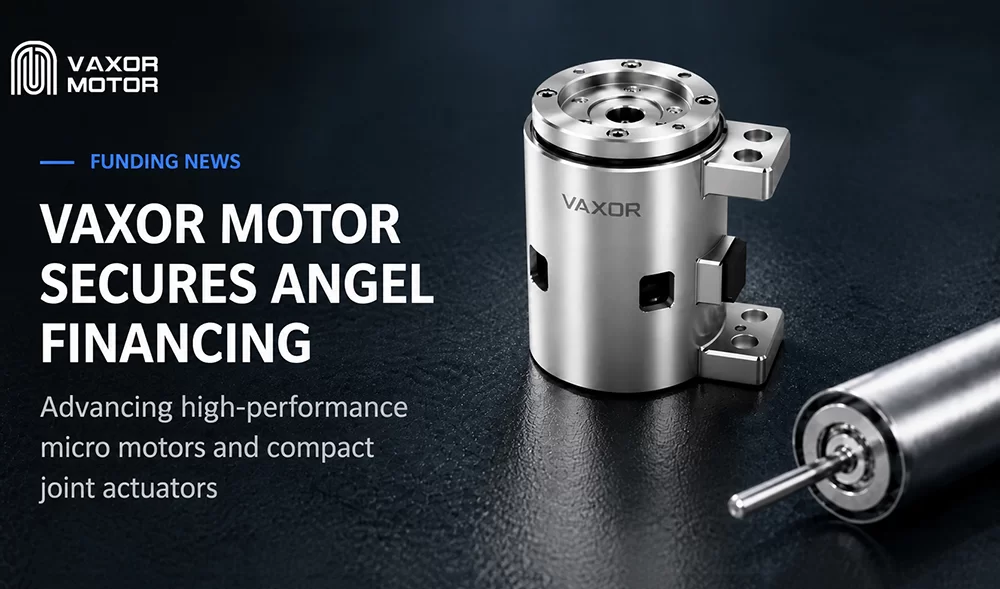
该论文的接受标志着 VAXOR MOTOR 连接基础研究、工程开发和产品商业化的努力的一个里程碑。该公司将继续开发微型轴向磁通电机、超微型无刷空心杯电机和紧凑型关节模块,同时提高性能、可靠性、制造一致性和生产可扩展性。
VAXOR MOTOR欢迎与全球机器人公司、医疗器械制造商、研究机构和行业合作伙伴进行技术交流和项目合作。