 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
在紧凑型机器人系统中,执行器选择不仅仅是选择具有最高额定扭矩的电机。机器人关节必须产生足够的力来开始移动、加速连接的机构、处理临时负载变化并在较长时间内保持稳定运行。这些要求对执行器提出了不同的要求,特别是在安装空间和重量有限的情况下。
微型机器人关节设计中的一项常见挑战是平衡连续扭矩和峰值扭矩。致动器可以提供相对较高的初始扭矩,但这并不一定意味着它可以在长时间运行期间保持相同的输出。在设计机器人手、多自由度机构和高度集成的机器人系统时,理解这种区别非常重要。
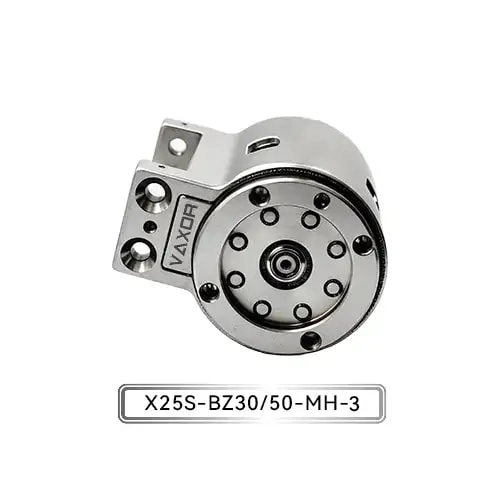
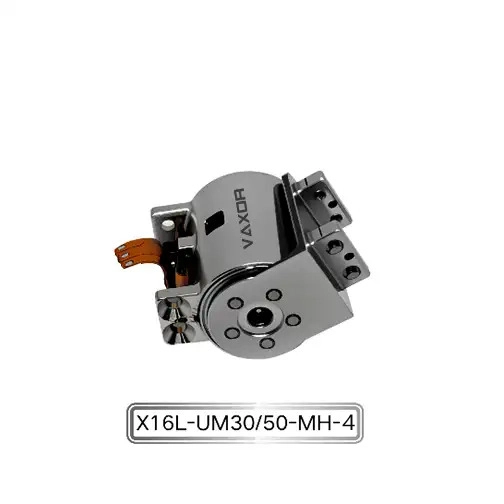
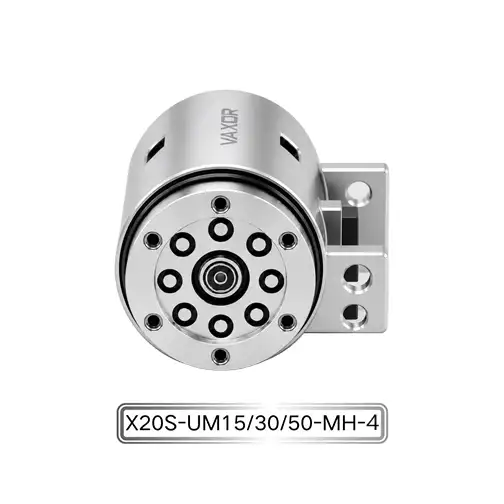
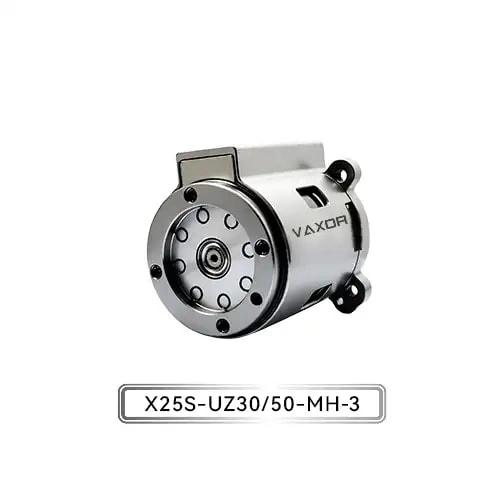
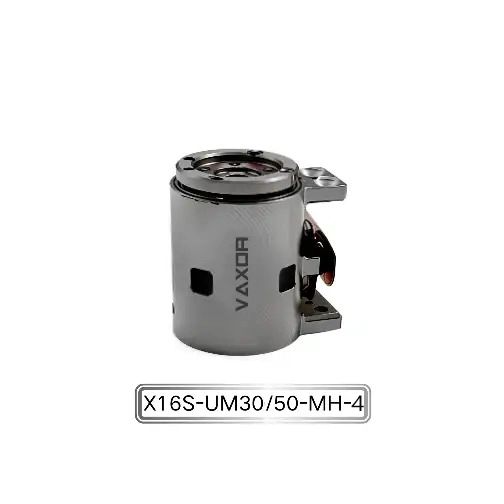
Φ16mm微型关节执行器专为紧凑尺寸、扭矩输出和精确运动控制必须协同工作的应用而设计。它的连续扭矩高达 200 mNm,初始扭矩高达 400 mNm,提供了一个实际示例,说明如何在微型关节模块中满足不同的扭矩要求。
连续扭矩与峰值扭矩:有什么区别?
连续扭矩和峰值扭矩描述了执行器性能的两个不同方面。
连续扭矩是指执行器在规定的工作条件下可以保持的扭矩,而不超过其允许的热和机械极限。这对于涉及持续运动、保持负载或长时间重复操作的应用尤为重要。
峰值扭矩是指执行器在有限的持续时间内或在指定的瞬态条件下可以提供的较高扭矩水平。当机器人关节在启动、加速、临时阻力或短期负载变化期间需要额外的力时,它非常有用。
例如,考虑需要靠近物体的机器人手指。致动器最初可能需要额外的扭矩来克服机械阻力并开始移动。一旦手指到达目标位置,所需的扭矩可能会减少,具体取决于握力和机械设计。
在这种情况下,峰值扭矩支持短期需求,而连续扭矩决定执行器是否能够在其热限制内维持所需的操作。
因此,这两个规范应该一起评估,而不是被视为可互换的性能指标。
为什么紧凑型机器人执行器需要平衡扭矩设计
在较大的工业执行器中,设计人员可以更灵活地增加电机尺寸、使用更大的变速箱或在需要额外扭矩时添加冷却结构。
紧凑的机器人关节用于这些调整的空间要小得多。它们的执行器必须安装在有限的安装空间内,同时满足重量、输出力、响应和操作可靠性的要求。
有几个因素使得扭矩平衡尤为重要。
安装空间有限
机械手和紧凑的关节机构通常包含多个彼此靠近的致动器。增加执行器尺寸以实现更高扭矩可能会干扰相邻接头、结构部件或内部接线。
挑战在于在可用的机械范围内产生足够的输出。
热限制
电机损耗在运行过程中会产生热量。连续扭矩与执行器随时间管理热量的能力密切相关。
如果执行器在接近或超出其热极限的情况下反复运行,绕组温度可能会升高并影响性能、绝缘寿命和长期可靠性。
更高的峰值扭矩额定值并不能消除对适当热管理的需要。
重量分布
增加机器人手或移动关节的质量会增加整个机构必须处理的负载。
对于多关节系统,各个执行器的重量会累积。较重的关节还可能增加移动结构的惯性,影响加速、减速和控制要求。
因此,合适的致动器应该提供足够的扭矩而不引入不必要的质量。
如何确定所需的连续扭矩
选择执行器的第一步是了解机器人机构的实际负载条件。
连续扭矩要求取决于多个变量,包括机械结构、负载分布、传动比、运动曲线和操作周期。
对于旋转接头,所需扭矩可能包括以下贡献:
作用在关节上的外部载荷。
重力作用在运动部件上。
轴承和传动机构中的摩擦。
加速时的惯性力。
来自连接机制的额外阻力。
这些负载不一定在整个运动周期中保持恒定。
例如,机器人手指在空载运动期间可能需要相对较小的扭矩,但在握住物体时需要明显更大的扭矩。紧凑型机械臂可能会经历不同的关节负载,具体取决于其位置和有效负载质量的分布。
工程师应评估最苛刻的持续运行条件,而不是仅依赖于短距离运动期间遇到的最大负载。
考虑执行器的指定输出条件也很重要。扭矩额定值应与速度、电压、温度、占空比和传动特性一起解释。
峰值扭矩何时变得重要?
峰值扭矩在动态运动和临时负载变化期间尤其重要。
启动和脱离:接头可能需要额外的扭矩来克服静摩擦并开始移动,特别是当机械部件承受负载时。
加速度:角速度的快速变化需要扭矩来加速移动质量。所需的量取决于旋转惯量和所需的加速度。
物体抓取:在机器人手中,当手指与物体接触时,执行器可能会遇到暂时的阻力。可能需要额外的扭矩才能达到预期的夹持力。
外部干扰:意外接触或机械阻力变化可能会导致扭矩需求短暂增加。
然而,峰值扭矩不应被视为永久运行目标。重复的高扭矩操作会增加热量和机械应力。工程师应验证与制造商峰值扭矩规格相关的允许持续时间、频率和操作条件。
精心设计的系统在必要时使用峰值扭矩,同时在执行器的连续能力范围内保持正常运行。
评估用于机器人应用的 Φ16mm 微关节执行器
VAXOR 的Φ16mm微型关节执行器专为需要紧凑尺寸和受控关节运动的高度集成机器人应用而开发。
其型号为X16S/L-UM30/50-MH-4,技术规格如下:
| 范围 | 规格 |
|---|---|
| 模型 | X16S/L-UM30/50-MH-4 |
| 电压 | 12V/24V |
| 齿轮比 | 30:1 / 50:1 |
| 连续扭矩 | 高达 200 毫牛米 |
| 初始扭矩 | 高达 400 毫牛米 |
| 编码器 | 绝对式磁编码器 |
| 沟通 | SPI |
| 重量 | 24.3–26.1 克 |
| 角度精度 | 高达 0.02° |
连续额定扭矩和初始扭矩额定值的组合为在操作过程中经历不同负载条件的机器人机构提供了灵活性。
200 mNm的最大连续扭矩为评估持续输出要求提供了参考,而高达400 mNm的初始扭矩则表明在适用的工作条件下具有额外的输出能力。
两种可用的齿轮比 30:1 和 50:1 还为不同的运动要求提供了配置选项。适当的选择取决于所需的输出速度、扭矩、传动效率和动态响应。
对于重量是主要设计限制的应用,模块的 24.3–26.1g 重量是另一个重要的考虑因素。它允许系统设计人员在开发多轴机器人结构时评估执行器的位置和整体关节质量。
齿轮比如何影响扭矩和运动响应
齿轮比是平衡连续扭矩和峰值扭矩时的一个重要因素。
一般来说,较高的减速比会增加输出端可用的扭矩,同时降低输出速度,具体取决于传动效率和电机的运行特性。
当应用需要与 50:1 配置不同的速度和扭矩平衡时,30:1 配置可能比较合适。然而,较高的比率不应自动被视为更好的选择。
最终选择取决于运动曲线和机械负载。
例如,设计用于相对快速运动的机器人手指可能与旨在以较低速度提供更大输出力的关节具有不同的要求。
工程师应考虑:
所需的关节角速度。
预期的连续和瞬态负载。
加速和减速要求。
传输效率。
机械间隙和定位要求。
可用的控制和电源资源。
齿轮比的选择应作为完整执行器和机构设计的一部分,而不是仅根据扭矩数据来选择。
反馈和控制在扭矩管理中的作用
机械规格只是执行器性能的一部分。控制系统还确定可用扭矩的使用效率。
Φ16mm微型关节执行器集成绝对式磁编码器,支持SPI通信,为紧凑型机器人控制系统提供反馈和接口基础。
绝对编码器提供参考定义的角位置的位置信息。这可以支持关节位置反馈、运动协调和系统初始化,具体取决于编码器实现和控制器设计。
对于扭矩管理,位置反馈可以帮助控制系统监控运动并根据所需轨迹调整电机命令。
例如,在机器人手中,控制器可以使用位置反馈来协调手指移动期间的多个关节。当手指遇到物体时,系统可以根据可用的传感和控制架构调整其运动策略。
区分位置反馈和直接扭矩测量非常重要。绝对式磁性编码器测量角度位置;它不独立地提供输出扭矩的直接测量。准确的扭矩控制可能需要额外的基于电流的估计、机械建模或力和扭矩传感器,具体取决于应用。
可靠运行的实际设计考虑
在将紧凑型执行器集成到机器人系统中之前,工程师应该评估其最大额定扭矩以外的值。
首先,建立正常工作负载并确定最大短期负载。这有助于确定连续扭矩额定值是否足够以及特定运动阶段是否需要峰值扭矩。
其次,明确营业周期。间歇使用的执行器可能会经历与连续操作或执行频繁高扭矩运动的执行器不同的热条件。
第三,评估机械传动和安装结构。对中不良、过度摩擦和不合适的轴承布置会增加执行器所需的扭矩。
第四,验证电源和驱动电子设备。 12V和24V配置应与适当的电机驱动器和电气系统相匹配。还必须考虑电流容量、接线和热条件。
最后,在代表性负载下进行测试。在最终确定执行器配置之前,应评估启动行为、持续运行、重复加速和温度变化。
这些步骤有助于确保所选执行器在其预期性能范围内运行,而不是仅仅依赖峰值规格。
VAXOR 的紧凑运动技术方法
VAXOR成立于2024年,总部位于中国苏州,为机器人、医疗器械、精密仪器和智能设备开发微型关节执行器和超微型空心杯电机。
该公司专注于结合电机设计、微型传动机构、精密制造和运动控制要求的紧凑型驱动系统。
其技术路线图融合了轴向磁通电机技术、PCB/FPCB绕组、优化的电磁设计和微型减速机构。这些技术旨在解决与有限的安装空间、高扭矩密度、快速响应和制造一致性相关的工程挑战。
VAXOR 拥有多学科团队的支持,他们在电机设计、精密制造、结构工程、机器人控制和智能制造方面拥有专业知识。
该团队还拥有原型验证、试生产和批量制造的经验。这种技术开发和工程实施的结合对于微驱动产品非常重要,其中设计不仅必须展示所需的性能,而且还必须实现一致的生产质量。
VAXOR专注于紧凑型集成运动解决方案,为开发下一代智能设备的机器人公司、科技企业和研究机构提供服务。
结论
在为紧凑型机器人系统选择执行器时,平衡连续扭矩和峰值扭矩至关重要。连续扭矩决定执行器的持续输出能力,而峰值扭矩则为启动、加速和抓取等临时需求提供额外的能力。
这两个规范都不应独立考虑。实际选择必须考虑运行周期、热条件、齿轮比、机械负载和控制要求。
Φ16mm微型关节执行器在重量为 24.3-26.1g 的轻质模块中提供高达 200 mNm 的连续扭矩和高达 400 mNm 的初始扭矩。结合 30:1 和 50:1 齿轮比选项、绝对式磁性编码器和 SPI 通信,它为灵巧的手和高度集成的机器人系统提供了紧凑的运动解决方案。
VAXOR 专注于微驱动技术和面向工程的开发,不断为机器人和其他精密运动应用开发紧凑型执行器解决方案,在这些应用中必须同时考虑扭矩、重量和集成要求。