 店铺

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
对于紧凑型机器人关节,减小执行器的尺寸只是工程挑战的一部分。电机、减速机构、编码器、通信接口和结构部件都必须在非常有限的空间内工作,而不牺牲扭矩、定位精度或响应速度。这对于协作机器人和仿生关节尤其重要,其中每一克和每一毫米都会影响整体机械设计。
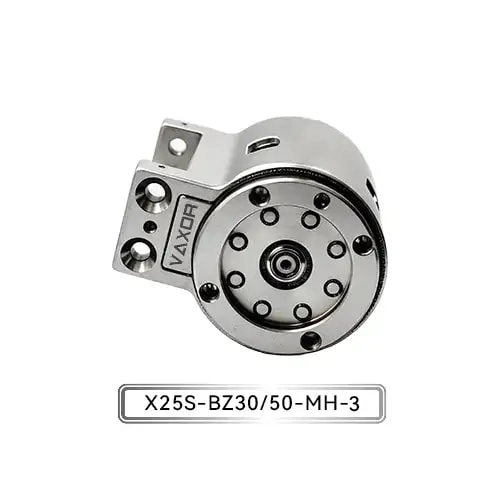
这就是轴向磁通电机和微型摆线减速机的组合在技术上变得有趣的地方。该架构并未将电机和变速箱视为单独的组件,而是将主要运动元件集成到一个紧凑的关节模块中。 VAXOR 的Φ25mm微型关节执行器采用这种方法,在重量为 93-103 g 的紧凑型执行器中实现高达 1150 mNm 的连续扭矩和高达 1800 mNm 的初始扭矩。
为什么轴向磁通结构在紧凑接头中很重要
当机器人关节需要高扭矩和较小的整体占地面积时,传统的电机架构可能会变得难以封装。轴向磁通电机使用不同的电磁布置,磁通量主要沿着电机的轴向方向传播。
对于微关节执行器来说,这种架构提供了更有效地利用可用内部空间的机会。目标不仅仅是使电机变得更小。它是为了增加在有限的机械范围内可以产生的可用扭矩的量。
Φ25mm微型关节执行器将轴向磁通电机技术与优化的电磁设计相结合。这使得执行器能够专注于扭矩密度,同时保持机器人手指、紧凑型协作机器人关节和仿生机构等应用所需的紧凑形式。
对于设计人员来说,扭矩密度通常比单独的电机尺寸更有意义。无法产生足够扭矩的小型执行器可能需要额外的机械级或更大的传动系统,从而增加系统尺寸和重量。
微型摆线减速机增加了什么
电机只是运动系统的一部分。机器人关节通常需要比电机直接提供的输出扭矩高得多的输出扭矩,因此减速机构必不可少。
该执行器中使用的微型摆线减速机提供两种可用的齿轮比:30:1 和 50:1。这些比率允许针对不同的扭矩和速度要求配置相同的基本执行器平台。
当应用需要更高的输出速度时,可以考虑较低的减速比,而较高的减速比可以提供更大的机械扭矩倍增。适当的选择取决于关节的负载、所需的角速度、加速度曲线和可用的电机工作范围。
这对于机器人关节特别有用,因为不同的轴可能有非常不同的机械要求。负责相对快速运动的关节可能与需要承受较高外部负载的关节具有不同的优先级。
通过将减速机构集成到执行器中,而不是将齿轮箱视为单独的外部组件,整个运动模块可以保持更加紧凑,并且更容易集成到机器人的机械结构中。
30:1 与 50:1:选择缩小比例
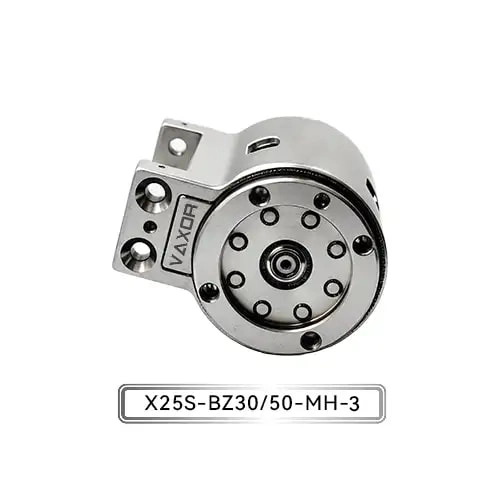
X25S-UZ/BZ30/50-MH-3 平台提供 30:1 和 50:1 缩小选项。
当设计人员需要输出扭矩和转速之间的平衡时,30:1 配置非常合适。它提供了显着的扭矩倍增,同时保持相对较低的减少水平。
50:1 配置更加注重输出扭矩和受控关节运动。它更适合于较高扭矩倍增比最大输出速度更重要的机构。
不应仅根据传动比来做出决定。设计人员还需要考虑关节的占空比、负载特性、加速度要求、电机控制策略和机械惯量。
这是集成执行器平台可以简化开发的原因之一。工程师无需围绕不同的电机和变速箱组合重新设计完整的接头,而是可以在定义的执行器架构内评估不同的配置。
1150 mNm 连续扭矩和 1800 mNm 初始扭矩
扭矩规格需要根据执行器的实际操作方式来解释。
Φ25mm微关节执行器可提供高达1150 mNm的连续扭矩,而其初始扭矩可达1800 mNm。这两个图描述了不同的操作条件,不应被视为可互换。
连续扭矩对于接头在正常操作期间必须重复操作或维持机械负载的应用尤其重要。因此,在评估持续或重复运动的机器人关节执行器时,它是一个关键参数。
与此同时,当执行器需要在短时运动或启动条件下产生更高的扭矩水平时,初始扭矩就很重要。这在加速、负载变化或其他瞬态操作条件下可能很重要。
对于机器人开发人员来说,查看这两个值比考虑单个最大扭矩数更能了解执行器的操作能力。
用于关节位置反馈的绝对磁性编码器
紧凑型执行器还需要准确的反馈。如果没有可靠的位置信息,机器人控制器就无法有效确定关节的实际角位置。
执行器采用绝对式磁编码器。与没有集成位置反馈的基本电机不同,绝对编码器提供位置信息,控制系统可以使用该信息来确定关节的角度状态。
非接触式设计也与紧凑型执行器工程相关。磁传感不需要传感元件之间的物理接触,这有助于支持紧凑且集成的反馈架构。
对于机器人应用,编码器集成尤其重要,因为执行器是闭环运动系统的一部分。电机产生扭矩,减速器将该扭矩转换为关节输出,编码器提供反馈,使控制器能够调节产生的运动。
为什么 CAN FD 与机器人关节集成相关
机械性能只是集成问题的一部分。现代机器人关节还需要一个实用的通信接口,用于与机器人的控制架构交换控制和反馈数据。
Φ25mm微型关节执行器采用CAN FD通信。 CAN FD 通过在适当的网络条件下支持更大的数据有效负载和更高的数据速率,扩展了传统 CAN 通信的功能。
对于包含多个执行器的机器人系统,通信接口变得越来越重要。工程师需要协调整个系统的联合命令、位置反馈、状态信息和其他控制数据。
因此,CAN FD 与分布式机器人架构特别相关,其中多个紧凑型执行器在同一控制网络内进行通信。
93–103 g 重量及其对机器人设计的影响
该执行器的重量为 93-103 g,专为需要在扭矩输出的同时控制执行器质量的应用而设计。
重量在铰接式机器人系统中变得尤为重要。安装在距离机器人主体较远的执行器可能会增加上游关节移动所需的负载。因此,额外的执行器质量会影响其他关节的机械要求。
这使得执行器重量和输出扭矩之间的关系成为重要的设计考虑因素。
紧凑型执行器可在 93-103 g 的重量范围内提供高达 1150 mNm 的连续扭矩,为工程师提供了定义的性能质量点来评估其机械架构。
在协作和仿生机器人中的应用
紧凑的尺寸、集成减速、编码器反馈和通信的结合使得该执行器适用于多种类型的机器人机构。
协作机器人可以受益于紧凑的关节模块,因为它们的机械结构通常需要平衡有效负载能力和相对紧凑的外形。集成执行器还可以减少需要容纳在关节结构内的外部组件的数量。
仿生机器人提出了另一个要求很高的应用。人类和动物的关节将紧凑的结构与多种操作条件下的受控运动结合起来。再现类似的机械行为需要执行器能够适应有限的空间,同时仍然提供有用的扭矩和响应控制。
其他潜在应用包括紧凑型机器人手、智能机构、精密设备和首选集成运动控制的专用机器人关节。
从电机技术到完整的微驱动平台
执行器背后的架构反映了更广泛的微驱动工程方法。VAXOR专注于将电机设计、精密制造、机器人控制、结构设计和智能制造相结合,而不是将电机作为一个孤立的组件来开发。
该公司的技术路线图包括轴向磁通电机、PCB和FPCB绕组、优化的电磁设计和微型减速机构。这些技术旨在开发具有高扭矩密度、快速响应和一致生产性能的紧凑型运动解决方案。
当执行器从原型开发转向可重复生产时,这种工程方法尤其重要。机器人公司最初可能会将关节执行器作为独立组件进行评估,但成功部署需要考虑机械集成、控制通信、生产一致性和系统级兼容性。
为机器人关节选择 Φ25mm 执行器
在选择执行器之前,工程师应该一起评估多个参数,而不是仅关注最大扭矩规格。
首先,确定 30:1 还是 50:1 的减速比更符合所需的输出速度和扭矩。接下来,检查 12-18 V 工作范围是否适合机器人的电源架构。
然后,应将连续扭矩要求与接头的实际工作负载和占空比进行比较,同时应考虑与加速度和瞬态负载相关的初始扭矩值。
编码器类型和通信接口也很重要。绝对式磁性编码器可以支持闭环联合控制,而CAN FD则提供定义的通信方法以集成到机器人控制网络中。
最后,93-103 g 的重量应在完整的机器人结构的背景下进行评估。关节执行器从来都不是一个孤立的组件;它的质量、尺寸、扭矩、反馈和通信特性都会影响周围的机械和电气设计。
构建紧凑型机器人运动系统
轴向磁通电机和微型摆线减速机的组合最终涉及系统集成。电机提供电磁驱动,减速器增加可用输出扭矩,编码器提供位置反馈,CAN FD 将执行器与更广泛的控制系统连接起来。
对于 X25S-UZ/BZ30/50-MH-3 配置,这些元件集成在一个紧凑的平台中,提供 12–18 V 操作、30:1 或 50:1 减速比、高达 1150 mNm 的连续扭矩、高达 1800 mNm 的初始扭矩以及 93–103 g 的重量范围。
对于开发协作机器人、仿生机构和其他紧凑型机器人系统的工程师来说,Φ25mm 微关节执行器提供了一个实际示例,展示了如何将电机架构、机械减速、传感和通信集成到一个运动模块中。随着机器人结构不断变得更小、更分散,这种类型的集成微驱动架构可以简化从执行器选择到完整关节设计的路径。